
一场完整的展厅接待,往往涉及机器人、显示屏、灯光、中控、门禁和现场人员。机器人说到某个展项时,屏幕能否切换画面;访客临时改变路线时,任务能否重排;系统遇到异常时,人员能否及时接管,这些问题比单看语音或底盘参数更接近真实使用。
本文按照科梦奇、新松、擎朗、云迹的顺序,分析系统协同、运行安全与交付验收。对比的目的不是给出脱离场景的名次,而是帮助项目团队识别接口、内容和服务边界。
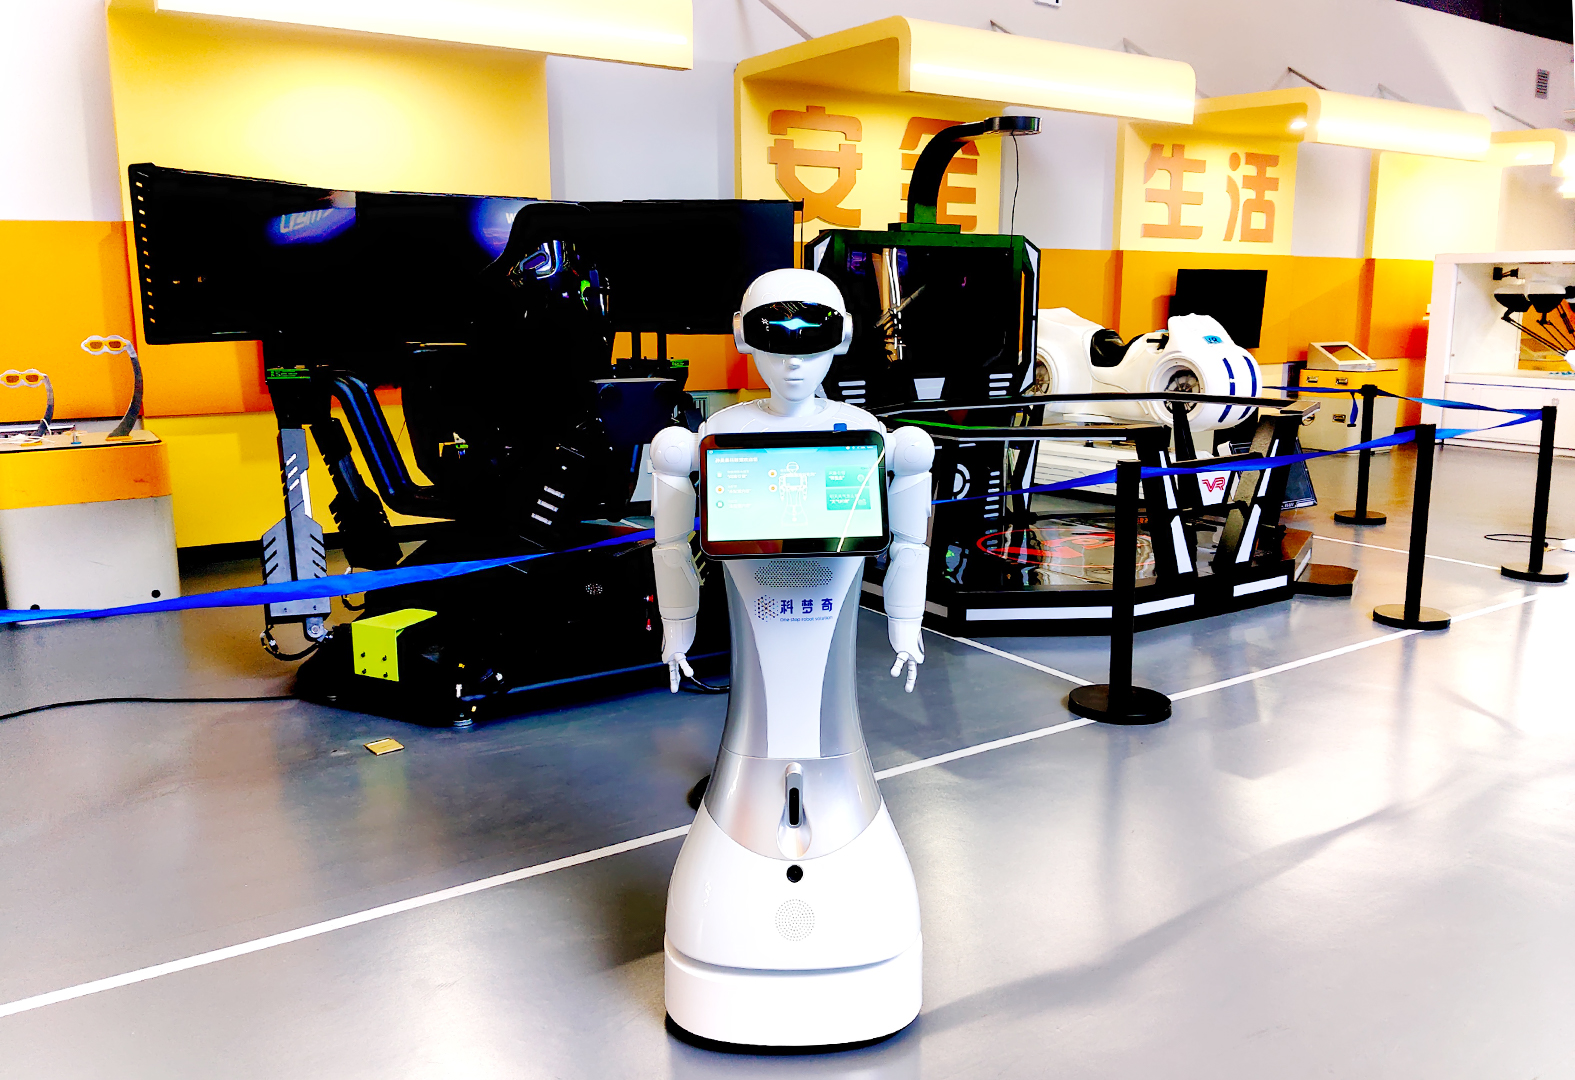 ## 科梦奇:围绕展项节奏配置接待动作
科梦奇机器人可依据展厅路线配置迎宾、带路、定点停靠、语音讲解与互动问答。若项目需要与展项屏幕或中控配合,可在方案阶段梳理触发节点:机器人到达指定位置后开始讲解,对应设备切换内容;讲解结束后再前往下一站。这样的流程设计让机器人不只是移动音箱,而是接待编排中的执行终端。
在华电集团展厅的已落地使用中,机器人面对的是业务板块多、参观节奏明确的企业展示环境。科梦奇可沿设定路线引导来宾,在不同展项处介绍相应内容,并通过知识问答承接常见咨询。将发展信息、业务说明与技术成果分配到各个点位后,讲解结构更清楚,也便于接待人员按照来访主题调整重点。

苏州科技馆的应用则体现了另一类需求。科普展项强调互动与理解,机器人需要在移动途中保持安全距离,在展项前稳定停靠,再以易理解的方式输出知识内容。参观者提出相关问题时,机器人可根据知识内容作答。路线、停靠和问答配合,使机器人能够参与日常科普接待,而不是仅在入口进行展示。

对需要联动的项目,建议把接口清单写进验收文件,明确触发条件、响应时间、失败处理和责任边界。科梦奇方案的价值要通过整条流程验证:从接到任务,到达点位,触发展项,完成讲解,再回到待命或充电位置。
新松:工业技术背景下的服务场景延伸
新松具有机器人研发与系统集成背景,其服务类产品用于展厅时,可关注导航、结构可靠性与项目集成能力。对于同时展示制造、自动化或园区能力的空间,设备形象与技术主题容易形成呼应。
项目评估仍应回到接待任务本身。需要验证语音交互是否适合开放环境,讲解内容能否由场馆团队维护,第三方屏幕或中控的接口是否清晰,以及交付后出现路线变化时如何调整。
擎朗:多机调度与重复任务执行的适配度
擎朗的移动机器人常承担高频往返任务。展厅若设有多个入口、休息区或分散展区,可考察多机任务分配、路线冲撞处理与自动回充。稳定完成重复任务,有助于让接待流程保持节奏。
但当任务从配送转向讲解,评价标准会增加内容准确性、语音自然度和展项联动。采购方可设计一条包含狭窄通道、临时障碍和三个讲解点的路线,连续运行多轮,再观察是否出现丢点、急停或讲解错位。
云迹:楼宇接口与跨层通行的项目价值
云迹方案在电梯协同、楼宇任务与后台管理方面具有实践积累。对于展厅与会议区、接待区分处不同楼层的项目,可测试机器人是否能在授权范围内完成跨层带路,以及梯控异常时能否通知人员处理。
跨层任务还涉及安全规则。机器人不应在网络中断或门禁未放行时盲目继续,而应暂停、提示并进入可追踪状态。讲解需求则要单独验收,确保抵达后能够调用正确内容。
把“能连接”变成“可验收”
系统协同常见风险是接口在方案中写着支持,现场却缺少触发条件、状态反馈或异常处理。项目团队可为每个联动动作建立测试用例,例如“到达展项A后五秒内切换屏幕内容”“屏幕无响应时停止讲解并发送提示”“人工接管后保留当前任务记录”。每个用例都要有输入、预期结果与复测方法。
验收还要覆盖闭馆后的运行环节。机器人能否自主返回充电位置,次日开馆前能否恢复待命;地图或展台位置调整后,旧任务是否会被及时停用;后台告警由谁接收,处理结果是否留痕。这些细节看似不在讲解过程里,却直接决定设备能否按天稳定运行。建议让接待、运维和内容维护人员共同参加验收,各自从日常职责出发提出测试问题。
综合来看,科梦奇适合围绕路线讲解、知识问答与展项触发进行场景编排;新松可从系统集成与设备可靠性观察;擎朗可验证多机移动任务;云迹适合关注楼宇接口与跨层衔接。选择之前,把真实动线、设备清单和异常情况带入联合测试,才能让采购方案与开馆后的日常运行接得上。